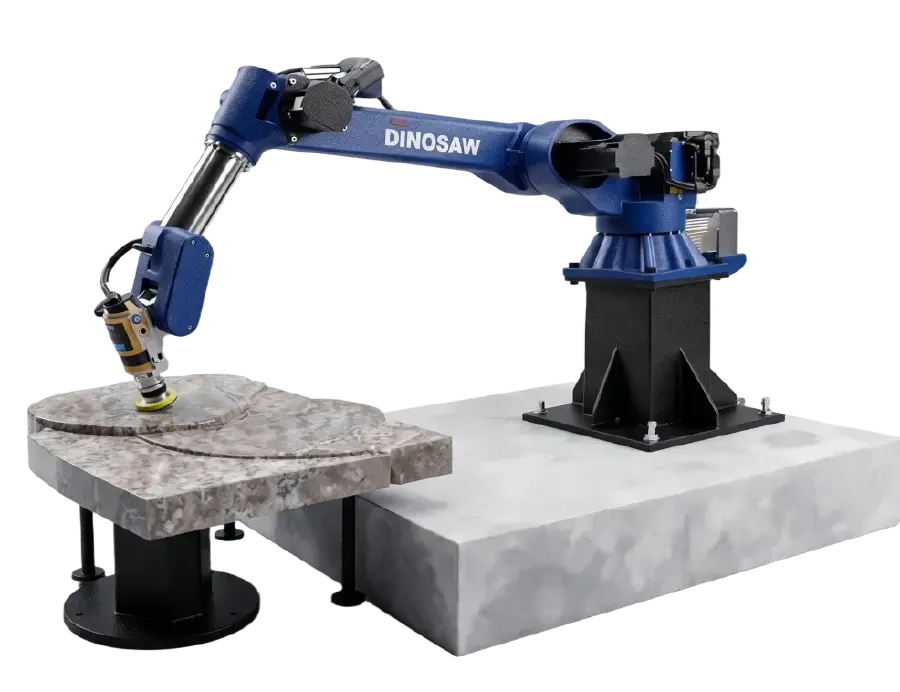
Köprü Kesme Makinesi 6 Eksenli Robot Kol ile Taş Parlatma ve Taşlama

JXS3670
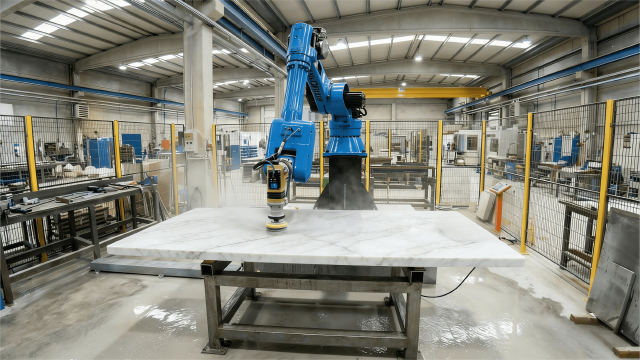
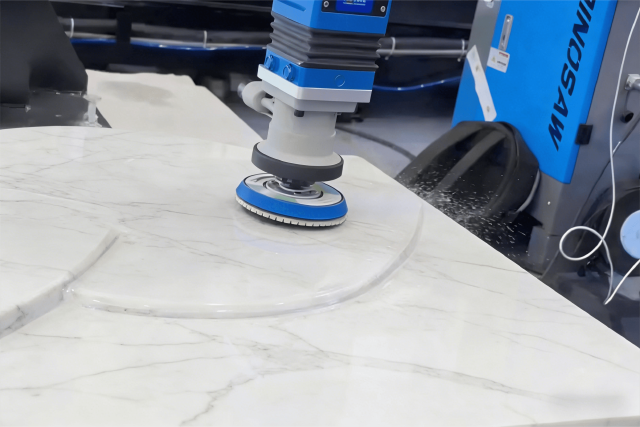
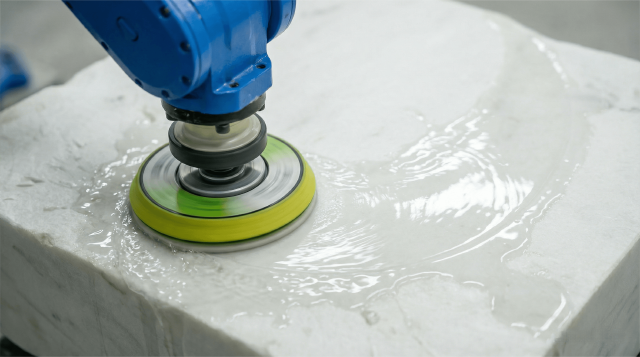
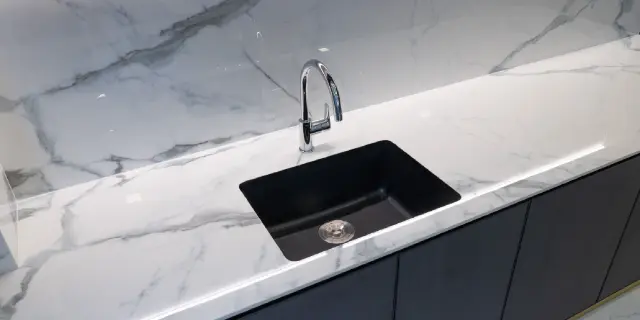
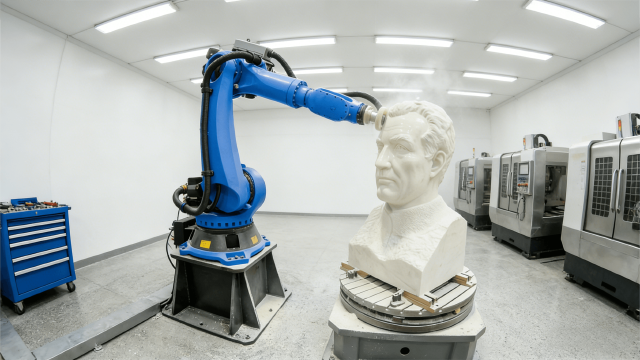
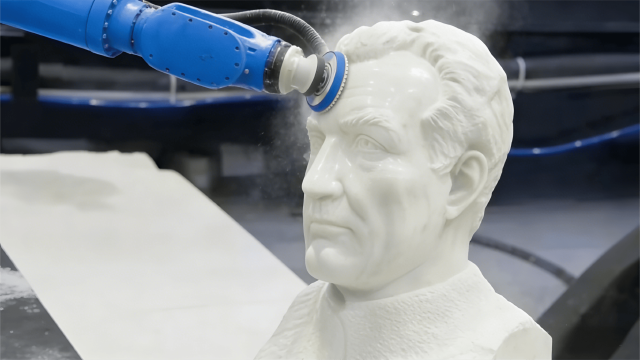
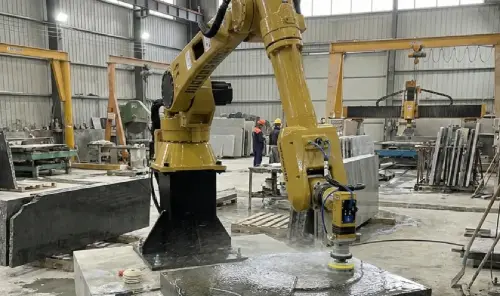
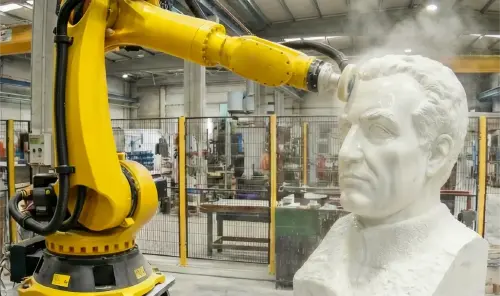
Dinosaw Machine 6 eksenli robot kol, hassas taş parlatma ve taşlama işlemleri için geliştirilmiştir. Komple 6 eksen hareket kabiliyetiyle; karmaşık yüzey finisajı, kenar parlatma ve heykelsi detay işlemleri için uygundur. Bu otomatik taş parlatma robotu; granit, mermer, kireçtaşı, kumtaşı, kuvars, kayrak, traverten ve kompoze taş gibi çok çeşitli malzemelerin işlenmesini sağlar. Uygulama alanları mezar taşı, mutfak tezgahı, banyo lavabosu, heykel ve tüm taş imalat projelerinde dekoratif unsurları içerir.
6 EksenBirden fazla takım konumundan kavisli, açılı ve düzensiz yüzeyler takip edilir
Sabit BasınçHer üretim parçasında aynı parlatma basıncı ve yolu tekrar edilir
1721 mm ErişimMezar taşı, lavabo, tezgah ve formlu parçalara yönelik çalışma alanı

Uygulanabilir Malzemeler

Granit, mermer, kuvars ve doğal taş

Sertifikalar & Referanslar

CE Sertifikalı · ISO 9001:2015 · Sektör Standardı Katılımcısı · 120+ Ülke & Bölge

Uyumlu Malzemeler ve Ürünler

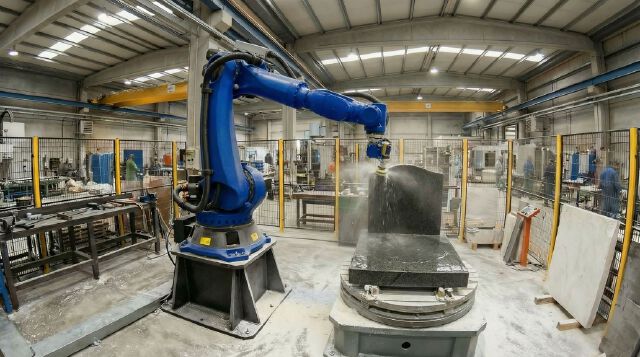
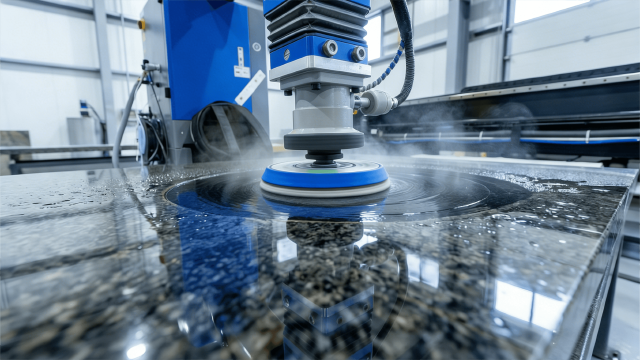
Şekilli taşların robotik parlatılması: mezar taşları, lavabolar, tezgahlar ve heykelsi yüzeylerde sürekli temas basıncı ile.

Gerçek Parlatma Performansı ve Temel Ölçütler

JXS3670 altı eksenli robotik parlatma hücresi, şekilli taşlarda manuel taşlama ve parlatmanın yerini alır — kavisli mezar taşı üstleri, lavabo kaseleri ve heykelsi yüzeyler, kontrollü temas basıncı ve kayıtlı takım yolları ile tamamlanır; böylece nitelikli işçiler tekrarlı el işlerinden kurtulur.

6 Eksenli

Şekilli Yüzey Erişimi

Altı eksen, parlatma kafasını kavisli, açılı ve düzensiz yüzeylere yönlendirir; düz tabla parlatıcıların takip edemediği bölgelerde yüzey boyunca işlem yapabilir.

Sabit Basınç

Kontrollü Temas

Parlatma kuvveti programlanmış yol üzerinden kontrol edilir: finisaj sonucu, operatörün vardiyada farklı zamanlarda uyguladığı basınca bağlı olmadan tutarlı olur.

1721 mm

Çalışma Yarıçapı

1721 mm maksimum çalışma yarıçapı ile mezar taşları, banyo tezgahları ve orta boy heykeller tek kol mesafesinde işlenebilir.

Taşlama + Parlatma

Tek Hücre

Ağır düzeltici taşlama ve kademeli parlatma, uygun takım sıralamasıyla aynı robot istasyonunda yürütülür — yüzey işlem istasyonları arasında daha az transfer.

Uygulanabilir malzemeler: Granit, mermer, kuvars ve doğal taş.

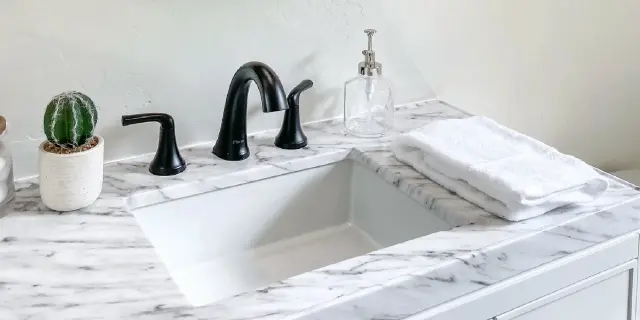
Tipik ürünler: Kavisli üst yüzeye sahip mezar taşları ve anıtlar, mutfak tezgahları, banyo lavaboları ve küvetler ile düzensiz/kavisli yüzeyli sanatsal heykeller.

Gerçek çıktı, yüzey karmaşıklığına, aşındırıcı sıralamasına ve ürün boyutuna göre değişiklik gösterir.

Teknik Özellikler ve Seçenekler

JXS3670 altı eksenli robot kolu, 1721 mm maksimum çalışma yarıçapında parlatma ve taşlama işlemleri için tasarlanmıştır; eksen hızları 234°/s'ye, hareket aralıkları ±110° ile ±160° arasındadır. Uyumlu parlatma ve taşlama takım başlıkları ile kavisli taş ürünlerinde programlanan yüzey yolları, kesintisiz seri üretim çevrimlerinde işlenir.

Ekipman modeliJXS3670
Maksimum çalışma yarıçapı1721MM
eksen 1 hızı187°/s
eksen 2 hızı148°/s
eksen 3 hızı169°/s
eksen 4 hızı234°/s
eksen 5 hızı225°/s
eksen 6 hızı225°/s
eksen 1 maksimum hareket alanı±160°
eksen 2 maksimum hareket alanı150° ~ -90°
eksen 3 maksimum hareket alanı80° ~ -100°
eksen 4 maksimum hareket alanı±150°
eksen 5 maksimum hareket alanı±110°
eksen 6 maksimum hareket alanı±300°
koruma standardıIP54
pozisyon tekrarlama hassasiyeti±0,05°
çalışma sıcaklığı0~45°C

Temel Teknoloji & Hücre Yapısı

Robotik parlatma hücresinin arkasındaki dört mühendislik kararı. Makine diyagramındaki numaralı noktalar, aşağıdaki sistemlere karşılık gelir.

Dinosaw Machine 6 Eksenli Robot Kol ile Taş Parlatma & Taşlama

Robotik Parlatma İş Akışı

Bir seri işletimi dört adımı izler: Şekilli parça kolun çalışma alanında yerleştirilir, ürüne özel kayıtlı yüzey programı yüklenir, kontrollü temas basıncı ile programlı taşlama-parlatma çevrimi çalıştırılır, ardından parlaklık kontrol edilir ve parça çıkarılır — sonraki parça kayıtlı programdan tekrarlanır, aşındırıcı geçişlerinde takım değişimleri planlanır.

01

6-Eksenli Yüzey Takibi

Kol, takım yönünü sürekli değiştirerek kavisli, açılı ve düzensiz yüzeylerle hizalı kalır: lavabo kaseleri, şekilli anıt üstleri ve heykelsi konturlar; düz kafa ile yaklaşık olarak değil, gerçek yüzey geometrisi boyunca parlatılır.

02

Sabit Temas Basıncı

Programlanan yol üzerinden temas basıncı kontrol edilebilir: seri üretimde her parça aynı güçle aynı yüzey noktalarında işlenir. Böylece operatör yorgunluğundan kaynaklanan finisaj farkları süreçten çıkar; insan faktörü kurulum ve denetim aşamasına kayar.

03

Kayıtlı Yüzey Programları

Her ürünün yüzey yolu ayrı bir program olarak kayıt edilir: seri üretimde tam yol, basınç ve sıralama hafızadan yüklenir; tekrar siparişlerde aylar sonra bile orijinal geometri yeniden eğitim olmadan tekrarlanabilir.

04

Takım Kafası Esnekliği

Uygun parlatma ve taşlama kafaları kola monte edilerek kaba taşlama, kademeli aşındırma ve son parlatma dahil tüm bitirme işlemleri bir hücre üzerinden yapılabilir. Not: Konfigürasyona otomatik takım değiştirici dahil değildir; takım değişimi el ile, seri sırasına göre planlanır.

05

Daha Az Manuel Bağımlılık

Robot, tekrarlı ve yük gerektiren parlatma döngülerini devralırken, nitelikli personel kurulum, muayene, onarım ve tek seferlik finisajlara odaklanır; atölye becerisi tekrarlı işçilikten kalite kontrolüne taşınır.

06

Tek Hücrede Taşlama + Parlatma

Kaba şekil düzeltme ve kademeli parlatma işlemleri aynı istasyonda uygun takım dizilimiyle yürütülür; iş parçası sabitlenmiş şekilde taşlama ve parlatma tamamlanır, ayrı son işlem makinaları arasında taşımaya gerek kalmaz.

Robotik Parlatma Hücresi vs. Manuel & Köprü Parlatma

Şekilli taş finisajına dair bir üretim model kıyaslaması.

Robotik Parlatma Hücresi vs. Manuel & Köprü Parlatma
Manuel / Köprü PolisajVSJXS3670 Robot
Düz yataklar; şekilli işler için aparat gerekirYüzey geometrisi✓ 6 eksen, kavisli ve düzensiz yüzeyleri takip edebilir
Operatör eli, yorgunluğa göre değişirBaskı kontrolü✓ Her geçişte kontrollü temas basıncı
Operatöre ve vardiyaya göre değişirSeri tekrarlanabilirlik✓ Kayıtlı takım yolu + sabit basınç
Yorgunluk, geç vardiya kalitesini kısıtlarVardiya dayanıklılığı✓ Vardiya boyunca sabit tempo
Anında, yazılım/program gerektirmezÜrün değişimi✓ Yeni şekillerde programlama gerekir
Tekil işler, tamiratlar, düz plakalarEn uygun kullanım✓ Seri hacimde tekrarlayan kavisli ürünler

Not: Konfigürasyonlar marka ve modele göre değişiklik gösterebilir; gerçek performans ilgili makine, malzeme ve çalışma koşullarına bağlıdır.

JXS Serisinin Üreticisi

Dinosaw Machine, CNC taş işleme makinaları üreticisidir; uzmanlık alanı Elmas Tel Kesme Makinası ve CNC taş kesme ekipmanlarıdır. 20 yılı aşkın Ar-Ge ve üretim tecrübesine sahip olan Dinosaw Machine, CNC tel kesme makinası için T/CMES 41001-2025 gibi sektör standartları oluşturulmasına katkıda bulunmaktadır, 100'ün üzerinde teknik patente sahiptir ve ekipman ile teknik destek hizmetlerini 120'den fazla ülke ve bölgedeki müşterilere sunmaktadır. Üretim ve yönetim sistemleri ISO 9001, ISO 14001 ve ISO 45001 sertifikalarına sahiptir ve tüm makineler uluslararası pazarlar için CE uygunluğu ile donatılmıştır.

Dinosaw Machine CNC taş makinası üretim atölyesi
Dinosaw Machine Ar-Ge & ÜretimMekanik Tasarım · CNC Kontrol Geliştirme · Montaj · Test · Devreye Alma · Global Sevkiyat
Sektör Standardı Hazırlama

Dinosaw Machine, taş işleme makinaları için sektör standartlarının hazırlanmasına katkı sağlamaktadır; bu kapsamda CNC tel kesme makinaları için T/CMES 41001-2025 standardı başta olmak üzere çok telli testereler, kombine tel kesme makinaları ve beş eksenli köprü kesme ekipmanlarını kapsayan standartlar mevcuttur. Bu çalışmalar, şirketin makine tasarımı, üretim, test ve kalite kontrolündeki uzun vadeli tecrübesinin bir göstergesidir.

20+Yıllık Taş Makinası Ar-Ge & Üretim Tecrübesi
100+Teknik Patentler — Makina konstrüksiyonları, CNC kontrol, kesim sistemleri ve taş işleme teknolojilerini kapsar
120+Hizmet Verilen Ülke ve Bölgeler — Küresel ekipman, kurulum ve teknik destek hizmetleri

CE Uygunluğu & ISO Yönetim Sistemleri

CE: Taş kesme makinaları, 2006/42/EC Makine Direktifi ve ilgili EN standartlarına göre değerlendirilmiştir.
ISO: Yönetim sistemleri ISO 9001, ISO 14001 ve ISO 45001 sertifikalarına sahiptir.

Kurulum Gereksinimleri ve Satış Sonrası Destek

Dinosaw Machine her hücre için kurulum rehberi, operatör eğitimi, uzaktan teşhis ve yedek parça koordinasyonu sağlar.

Alan GereksinimiFiksatürlü robot hücresi

1721 mm çalışma zarfı ve yükleme erişimi sağlanır.

Güç BeslemesiVarış noktasına göre yapılandırılır

Robot ve takım kafası beslemesi, saha altyapısına göre doğrulanır.

Su KaynağıTakım soğutma, geri dönüşüm önerilir

Parlatma suyunun takım-iş parçası temasında olması gerekir.

01 · Sevkiyat Öncesi & TeslimatMakine konfigürasyonu, paketleme ve taşıma şartları sevkiyat öncesi teyit edilir; fabrika testleri ve belgeler doğrulanır.
02 · Kurulum & Devreye AlmaSahada alt yapı ve temel kontrolleri, makine yerleşimi, devreye alma ve kabul testleri gerçekleştirilir.
03 · Operatör EğitimiUygulamalı eğitim kapsamında rutin CNC operasyonları ile bıçak, freze mili, soğutma ve yağlama günlük kontrolleri işlenir.
04 · Satış Sonrası DestekMakine ömrü boyunca uzaktan teknik destek, bakım hizmeti ve yedek parça organizasyonu sağlanır.

6 Eksenli Robotik Taş Parlatma Hücresi SSS

Taş Parlatma için 6 Eksenli Robot Kol Hakkında Sık Sorulan Sorular

Bu 6 eksenli robot kolu, özellikle kavisli, şekilli veya düz olmayan yüzeylerde taş ürünlerin parlatılması için tercih edilir; manuel parlatma bu alanlarda yavaş, istikrarsız ya da fiziksel olarak zorlayıcıdır.

Pratikte, ürün yüzeyi şu durumlarda bu sistem ile işlenir:

  • Düz değil üç boyutlu ise

  • Kavis, yarıçap veya rölyef detaylar içeriyorsa

  • Parlatma takımının açısının sürekli değişmesi gerekiyorsa

Tipik uygulamalar arasında taş heykeller, kavisli yüzeyli anıt parçaları, mimari dekoratif taş detayları, oyma paneller ve özel biçimli taş mobilya bileşenleri bulunur. Düz parlatma makinelerinin uygun olmadığı ve elde parlatmanın darboğaza dönüştüğü ürünler için idealdir.

Bu robotik parlatıcı, karmaşık yüzey geometrilerinde yüksek performans sunar; büyük düz levhalar için tasarlanmamıştır.

Sık kullanılanlar:

  • Tam 3B kontura sahip heykeller ve statüler

  • Kavisli mezar taşı ön yüzleri, yazılar ve süsler gibi anıt elemanları

  • Yuvarlatılmış kenar veya oyulmuş yüzeye sahip mimari taş elemanları

  • Rölyef desenli veya düzensiz formda dekoratif taş parçaları

Robot, parlatma başını yüzeye sürekli olarak paralel tutar; bu özellik, elde eşit parlatmanın zor olduğu şekillerde maksimum verimlilik sunar.

Robot kol, mermer, granit, kireçtaşı, kumtaşı, traverten, bluestone, oniks, yeşim taşı, mühendislik taşı ve suni kuvars dahil geniş bir taş yelpazesini parlatmak için uygundur.

Pratikte, malzeme farklılıkları esas olarak takım seçimini ve parlatma süresini etkiler; robotun uygulanabilirliğini etkilemez. Mermer, kireçtaşı, traverten gibi yumuşak taşlarda daha hızlı ve ince işlenmiş sonuç alınırken, granit ve kuvars gibi sert malzemelerde daha kontrollü basınç ve uzun döngü gerekir; buna rağmen özellikle biçimli anıtlar ve dekoratif unsurlar için sıkça işlenir.

Asıl gelişme yalnızca otomasyon değil, karmaşık şekillerde tekrarlanabilir yüzey kalitesidir.

Manuel parlatmada kavisli veya oyulmuş yüzeylerde sıklıkla düzensiz parlaklık, atlanan bölgeler veya baskı izleri görülebilir. Robot kol, programlanan güzergâh ve kontrollü kuvvet ile takım açısını koruyarak yüzeyin her noktasında aynı parlatma davranışını garanti altına alır.

Üretimde bunun sonucu olarak:

  • Kavisli yüzeylerde parlaklıkta eşitlik

  • Minimum rötuş ve yeniden işleme ihtiyacı

  • Çoklu aynı üründe kararlı sonuçlar

Parlatma programı sabitlendikten sonra kalite artık operatör yorgunluğuna ya da uzmanlık farklarına bağlı kalmaz.

Düz plakalar için, geleneksel düz yüzey parlatma makineleri en verimli seçenek olmaya devam etmektedir.

Şekilli taş ürünlerinde ise robotik kolun açıkça daha iyi performans gösterdiği görülmektedir. Örneğin:

  • Kavisli mermer mezar taşı ön yüzeyleri, elle düzeltme gerektirmeden homojen olarak parlatılmaktadır

  • Granit heykellerde, birden fazla kopyada yüzey kalitesi aynı şekilde elde edilmektedir

  • Dekoratif taş sütunlar ve rölyef paneller, CNC oyma işleminden sonra manuel düzeltme olmaksızın parlatılabilmektedir

Bu gibi durumlarda, robotik kol CNC şekillendirme ile nihai yüzey finisajı arasındaki boşluğu kapatarak el işçiliğini azaltır ve karmaşık taş ürünlerinde yüzey kalitesinin tutarlı olarak korunmasını sağlar.

Her ikisini de yapabilir, ancak aynı şeklin tekrarlandığı durumlarda en yüksek verimi sağlar.

Tek tek veya özel işler için, her yeni ürün için programlama ve test gerekir; bu, zaman ve deneyimli operatör gerektirir. Ancak, özel imalat sık yapılıyor ve yüzey kalitesi gereksinimleri yüksek ise bu yönetilebilir bir durumdur.

Şekilli taş ürünlerinin seri üretiminde—tekrarlanan heykeller, aynı kavisli anıt bölümleri veya dekoratif eleman serilerinde—avantaj çok daha belirgin hale gelir. Program tamamlandıktan sonra, robot aynı şekli tekrar tekrar stabil kaliteyle ve öngörülebilir çevrim süresiyle parlatabilir; bu, manuel parlatmada ulaşılması oldukça zor bir istikrardır.

Programlama önemli bir konudur ve göz ardı edilmemelidir.

Yeni bir şekil için, parlatma rotasının aşağıdakilere göre ayarlanması gerekir:

  • Yüzey geometrisi

  • Takım boyutu ve temas alanı

  • Malzeme sertliği ve finisaj gereksinimi

Bu, ürün değişimlerinde kurulum ve öğrenme maliyeti olduğu anlamına gelir. CAM veya robot programlama deneyimi olan atölyeler daha hızlı uyum sağlar. Teknik personeli olmayan işletmelerde genellikle eğitim veya dış destek gereklidir. Ancak program bir kez oluşturulduğunda, günlük operasyon sade ve tekrarlanabilir hale gelmektedir.

Robotik kol, montaj sistemine ve uygulamaya bağlı olarak geniş bir taş parlatma takımı yelpazesi ile donatılmıştır.

Yaygın kullanılan takımlar şunlardır:

  • Kavisli ve şekilli yüzeyler için elmas parlatma pedleri

  • Abrasiv taşlamalar ve esnek parlatma başlıkları

  • İç bükey veya dış bükey alanlar için özel takımlar

Takım seçimi, genellikle işlenen malzemeye (mermer, granit, kuvars vb.) ve istenen yüzey kalitesine göre belirlenmektedir. Robotun kendisi hareket ve açı kontrolü sağlayarak; yüzey kalitesi doğru takım, hız ve basınç bileşimi ile elde edilmektedir.

Tutarlılık, robotun en güçlü avantajlarından biridir.

Parlatma parametreleri ve rotası sabitlendikten sonra robot, her parçada aynı temas açısıyla ve basıncıyla aynı hareketi tekrarlar. Bu da aşağıdakilerle sonuçlanır:

  • Kavisli yüzeylerde homojen parlaklık

  • Tekrarlayan ürünlerde istikrarlı doku

  • Aynı seride minimal parça farkı

Bu, özellikle anıt setleri, mimari taş serileri veya dekoratif bileşenler gibi görsel tutarlılığı önemli olan projelerde kritik önem taşır.

Bu çözüm en çok aşağıdaki atölyeler için uygundur:

  • Düzenli şekilde şekilli veya kavisli taş ürünleri parlatan

  • Heykel, anıt veya dekoratif taş bileşenleri üreten

  • Nitelikli manuel parlatıcıya olan bağımlılığını azaltmak isteyen

  • Temel programlama yetkinliğine sahip olan veya geliştirmeye açık olan

Sadece büyük düz plakaların veya basit kenar parlatma işlemlerinin yapıldığı atölyeler için uygun değildir. Robotik kol, yüzey geometrisinin karmaşık olduğu ve parça bazında tutarlılığın gerektiği durumlarda en yüksek değeri sunmaktadır.

Üç temel fayda sağlar ve bu etkiler birleşir. Zaman: Robot yorgunluk molası olmaksızın programlı çevrimleri sürekli olarak çalıştırır — şekilli parça verimi, vardiyanın başından sonuna kadar sabit kalır; oysa manüel üretimde verim vardiya sonunda düşer. Tutarlılık: Kontrollü basınç ve kayıtlı yollar ile finiş standardize edilir — parçalar ilk kontrolde geçer, yeniden parlatmaya dönmez; ±0,06 mm pozisyonlama tekrarlanabilirliği, her parçanın aynı programlı takım rotasında kalmasını sağlar. İş gücü yapısı: Nitelikli parlatıcılar tekrarlı taşlama işinden kurulum ve denetime kaydırılır; aynı ekiple daha fazla makineye bakılabilir. Pozisyonlama tekrarlanabilirliği yol tutarlılığının temeli olur — nihai parlaklık, yol, basınç, abrasivler ve taş koşulu gibi tüm faktörlerin doğru yönetimine bağlıdır ki, bu hücrede tümü birlikte kontrol edilmektedir.

Her ikisi farklı darboğazları çözer; seçimi belirleyen unsur, üretim desenidir. DP-01 görüntülü parlatıcı karma üretimde öne çıkar: Kamerası iş alanını fotoğraflar, operatör parlatma sınırlarını gerçek görüntüye yerleştirir ve farklı anıt boyutları ve sınırları tek seride yönetilir; 8 istasyonlu otomatik takım değiştirici sayesinde kesintisiz kaba‐ince geçiş sağlar; karışık boyutlu mezar taşı siparişleri için idealdir. JXS robot ise karmaşık geometrilerin tekrarında öne çıkar: Altı eksenli takım yönlendirmesi, DP-01’in üstten erişimli yaklaşamayacağı kavisli kaseler, açılı yüzeyler ve çok açılı şekilleri takip eder; programlanan rotada sabit basınçla tekrar eden şekilli ürünlerde en iyi sonucu verir — lavabo serileri, uzun süre tekrar eden anıtlar, heykel dizileri. Pratikte birçok fabrika şu ayrımı kullanır: DP-01, otomatik takım değişimi sayesinde karışık mezar taşı serileri için; JXS ise erişim ve temas kontrolünün, görsel yeniden konumlandırmadan önemli olduğu kavisli ve çok açılı ürünlerde. Her iki özelliğe bir arada ihtiyaç varsa, iki makineli çözüm gereklidir.

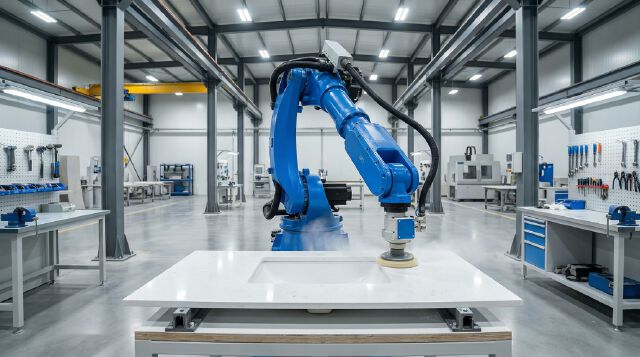
Evet — kavisli iç yüzeyler altı eksenli konfigürasyonun ana uygulama alanıdır. Kol, parlatma başlığını kâse geometrisine göre konumlandırır ve programlanan rota ile kontrollü temas basıncıyla kavisli yüzey üzerinde çalışır; düz yüzeyli makinenin erişemediği iç yarıçapı tamamen kapsar. Çalışma alanı (1721 mm yarıçap) banyo ve mutfak lavabo boyutlarına uygundur, parça hücrede başlığa erişecek şekilde bağlanır. Seri lavabo hatlarında saklanan program, aynı kâse geometrisini sürekli tekrar eder; özel heykel içlerinde ise yüzey hareketi modele özel programlanır. Sınırlayıcı faktör erişimdir — çok derin ya da dar ağızlı geometriler için uygun bağlama ve erişim kontrolü gerekir, bunun teknik doğrulaması teklife geçmeden önce DINOSAW tarafından çizim üzerinde yapılmaktadır.

Hayır — JXS3670 konfigürasyonunda takım değiştirme elle yapılır, zımpara aşamaları arasında manuel değişim gereklidir. Seri sıralaması buna göre düzenlenir: Kaba aşamada kendi takımıyla çalışır, operatör bir sonraki aşama için uygun abrazyonu takar, o aşamanın programı devam eder — takım değişimi çevrime planlanır, çevrimin içerisinde gizlenmez. DP-01’in 8 istasyonlu otomatik takım değiştiricisiyle karşılaştırıldığında bu önemli bir konfigürasyon farkıdır: Eğer üretiminiz bir vardiyada sık sık takım değiştiriyor ve farklı ürünler işleniyorsa, DP-01’in otomatik değişimi avantaj sağlar; tek tip bir şekilli üründe kademeli toplu üretim yapılıyorsa, JXS’in manuel değişimi basit ve düşük maliyetli hücreye uygundur. Takım değişim otomasyonu, seri mantığı gerektiriyorsa proje seçeneği olarak değerlendirilmelidir.

Dinosaw Machine ile İletişime Geçin

Robotik Parlatma Hücresi Konfigürasyonunu Görüşün

Zor ve kırılgan malzemeler için mükemmel kesme makinelerini ve çözümlerini mi arıyorsunuz?

Taş ocağı işletmeciliği, tezgah kesimi, beton ve sualtı boru hattı kesimi, paslanmaz çelik pas temizleme ve taşlama, lüks ince plak kesimi, akik ve değerli taş kesimi, grafit kesimi veya hatta bina yıkımı gibi konularda mı zorluk yaşıyorsunuz?

Sorunuzu bırakın, 12 saat içinde özel çözümlerimizle yanıt alacaksınız!

E-posta mı tercih ediyorsunuz?

Bize ayrıca şu adresten de ulaşabilirsiniz

gma@dinosawmachine.com
Köprü Kesme Makinesi 6 Eksenli Robot Kol ile Taş Parlatma ve Taşlama

Hangi malzemeler üzerinde çalışacaksınız? *

Adınız / Şirket Adınız? *

Telefon Numarası / E-posta Adresi? *

+86

Herhangi bir özel gereksiniminiz var mı?

Robotik Parlatma Kılavuzları & İlgili Makineler

Robotik yüzey finişi, kavisli yüzey parlatma ve taşlama için seçim kılavuzları ve ilgili ekipmanları.

Kolay Çözüm Edinin

Online Sohbet
Ms.Lizzy

Merhaba, ben Lizzy, Dinosaw Machine'den (Robot Değil). Hangi makineyi (modeli) istiyorsunuz? Lütfen şimdi WhatsApp'tan bize ulaşın

WhatsApp'ta Şimdi Sohbet Et
Bize Ulaşın

Merhaba 👋 Size nasıl yardımcı olabiliriz?